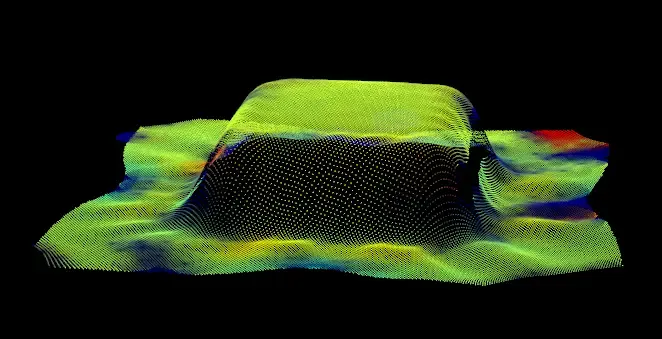
کیفیت را فراتر از سطح اندازه بگیرید
رایانیکس سیستمهای بازرسی بصری مبتنیبر هوش مصنوعی (AI Visual Inspection) و بینایی ماشین سهبعدی سفارشی طراحی میکند که هندسه، ابعاد، تغییر شکل و عیوب را در خط تولید اندازهگیری میکنند — و بازرسی دستی و سیستمهای قاعدهمحور را با اندازهگیری خودکار و تکرارپذیر جایگزین میسازند. بازرسی مبتنیبر هوش مصنوعی معمولاً به دقت تشخیص بالای ۹۹٪ میرسد، در برابر حدود ۸۵٪ برای سیستمهای صرفاً قاعدهمحور؛ انتخاب رویکرد مناسب به قطعه، تلورانس و سرعت خط شما بستگی دارد.
تصاویر را به اطلاعاتی قابلاندازهگیری دربارهی هندسه، ابعاد، تغییر شکل، موقعیت و عیوب تبدیل کنید.
رایانیکس سیستمهای بینایی ماشین (Machine Vision) دوبعدی و سهبعدی را برای بازرسی خودکار صنعتی طراحی میکند؛ از تصویربرداری و کالیبراسیون دوربین گرفته تا بازسازی سهبعدی، اندازهگیری هندسی و تصمیمگیری دربارهی کیفیت — چه با پایپلاینهای قاعدهمحور، چه با مدلهای هوش مصنوعی، چه با ترکیبی از هر دو.
[ دربارهی بررسی کیفیت خود مشورت بگیرید ]
[ ببینید چگونه کار میکند ↓ ]
[ت]
وضعیت امروز چقدر برای شما هزینه دارد؟
ضایعات و دوبارهکاری ناشی از عیوبی که دیر تشخیص داده میشوند
ادعاهای گارانتی و مرجوعی مشتریان بهخاطر عیوبی که اصلاً دیده نشدهاند
بازرسی دستی که با افزایش حجم تولید همگام نمیشود
تصمیمهای قبول/رد ناهماهنگ بین بازرسها و شیفتهای مختلف
ریسک ممیزی و انطباق، بهخاطر نتایج بازرسی مستندنشده
اگر هرکدام از این موارد برایتان آشناست، مشکل معمولاً کمبود تلاش در خط تولید نیست — مشکل این است که «درست بهنظر رسیدن» هیچوقت یک اندازهگیری واقعی نبوده است.
وقتی «درست بهنظر رسیدن» کافی نیست
بسیاری از عیوب تولیدی را نمیتوان تنها با یک تصویر — یا حتی با چشم یک بازرس باتجربه — تشخیص داد.
تغییرات ابعادی، تغییر شکل، عدم همترازی، تاببرداشتن و تغییرات هندسی ظریف، به اندازهگیری نیاز دارند، نه قضاوت ذهنی.
سؤال این نیست که آیا یک سیستم میتواند قطعه را ببیند؛ سؤال این است که آیا میتواند چیزی را که واقعاً اهمیت دارد اندازه بگیرد.
[ت]
کاربردهای بینایی ماشین و بازرسی سهبعدی
شش مسئلهای که بیشترین درخواست را برای حل آنها داریم. هرکدام میتواند روی بینایی دوبعدی، بینایی سهبعدی، پایپلاین قاعدهمحور، مدل هوش مصنوعی یا ترکیبی از اینها اجرا شود — به جدولهای مقایسهای زیر مراجعه کنید.
بازرسی ابعادی
ابعاد، تلورانسهای هندسی و انحراف ابعادی را با اندازهگیری تصویرمحور یا سهبعدی تأیید کنید. اندازهگیریها: طول، عرض، قطر، فاصله، زاویه، پروفایل، انحراف سطح
فرمدهی و تغییر شکل
تغییرات شکل ناشی از فرمدهی، خمکاری، بارگذاری یا فرایندهای تولید را اندازه بگیرید. اندازهگیریها: جابهجایی، خمش، تاببرداشتن، انحراف شکل، میدانهای تغییر شکل
تأیید مونتاژ
حضور، موقعیت، همترازی و جهتگیریِ درست قطعات را بررسی کنید. بررسیها: حضور قطعه، موقعیت، جهتگیری، همترازی، هندسهی مونتاژ
بازرسی سطح و تشخیص عیب
عیوب و ناهنجاریهای قابلمشاهده را با تصویربرداری دوبعدی یا سهبعدی، بهصورت قاعدهمحور یا با مدلهای هوش مصنوعی، تشخیص دهید. تشخیص: خطوخش، ناهنجاری سطح، اجزای گمشده، عیوب مارکینگ، ناسازگاری ظاهری
شناسایی قطعه
قطعات را شناسایی و انواع مختلف محصول را از هم تفکیک کنید. وظایف: تشخیص شیء، دستهبندی، شناسایی قطعه، تشخیص ویژگی، تشخیص نوع محصول
پایش فرایند
تغییرات محصول یا فرایند را در طول زمان پایش کنید. کاربردها: پایش شکل، پایش موقعیت، انحراف فرایند، تشخیص وضعیت تولید، تحلیل روند
[ت]
بینایی ماشین یا بینایی سهبعدی؛ کدام را نیاز دارید؟
هر مسئلهی بازرسی به سهبعدی نیاز ندارد. بینایی دوبعدی میتواند انتخاب بهتری برای عیوب سطحی، مارکینگ، تشخیص حضور و دستهبندی باشد. اما وقتی عمق، هندسه، تغییر شکل یا اندازهگیری ابعادی اهمیت دارد، حسگری و بازسازی سهبعدی اطلاعاتی میدهند که یک تصویر معمولی نمیتواند بدهد.
| نیازمندی بازرسی | بینایی دوبعدی | بینایی سهبعدی |
|---|---|---|
| عیوب سطحی | ✓ | گاهی |
| حضور / عدمحضور | ✓ | گاهی |
| متن و مارکینگ | ✓ | — |
| دستهبندی شیء | ✓ | — |
| ابعاد | محدود | ✓ |
| عمق | — | ✓ |
| تغییر شکل | محدود | ✓ |
| انحراف شکل | محدود | ✓ |
| موقعیت / هندسه | ✓ | ✓ |
| هزینه | کمتر | بیشتر |
| پیچیدگی سیستم | کمتر | بیشتر |
ما کار را از دوربین شروع نمیکنیم؛ از نیازمندی اندازهگیری شروع میکنیم.
بسته به کاربرد، رایانیکس میتواند تصویربرداری دوبعدی، بینایی استریو، حسگری عمق، نور ساختاریافته (Structured Light)، سیستمهای چنددوربینه و بازسازی سهبعدی را ترکیب کند.
[ت]
بازرسی مبتنیبر هوش مصنوعی یا قاعدهمحور؟
این پرسش، مستقل از انتخاب دوبعدی/سهبعدی است. بینایی ماشین قاعدهمحور از آستانههای ثابت استفاده میکند و برای فرایندهای پایدار، کمتغییر و با نور کنترلشده مناسب است. بازرسی بصری مبتنیبر هوش مصنوعی از نمونههای برچسبخورده یاد میگیرد و در برابر تغییرات نور، بافت سطح و عیوب مرزی، تعمیم بهتری دارد — با هزینهی نیاز به دادهی آموزشی و زمان راهاندازی بیشتر.
| معیار | قاعدهمحور | مبتنیبر هوش مصنوعی |
|---|---|---|
| دقت در محیط پایدار | بالا | بالا |
| تعمیم به تغییرات نور/بافت | محدود | بالا |
| نیاز به دادهی آموزشی | خیر | بله |
| زمان راهاندازی معمول | کوتاهتر | بیشتر |
| مناسب برای | فرایندهای ثابت و کنترلشده | تنوع قطعه، عیوب مرزی، محیط متغیر |
رایانیکس هر دو رویکرد را طراحی میکند — و همچنین سیستمهای ترکیبی که مدلهای هوش مصنوعی برای دستهبندی عیب را روی یک پایپلاین ابعادی قاعدهمحور قرار میدهند.
[ت]
از تصویربرداری تا تصمیم کیفیت
یک سیستم بازرسی تولیدی چیزی فراتر از یک دوربین و یک مدل هوش مصنوعی است. رایانیکس کل پایپلاین اندازهگیری را توسعه میدهد.
۰۱ — تصویربرداری. تصاویر یا دادهی عمق را با پیکربندی دوربینی متناسب با قطعه، محیط و دقت موردنیاز، ثبت میکنیم.
۰۲ — کالیبراسیون. هندسهی دقیق دوربین و روابط فضایی بین دوربینها، حسگرها و سیستم مختصات بازرسی را برقرار میکنیم.
۰۳ — بازسازی. نمایش سهبعدی یا اطلاعات هندسی موردنیاز را از دادههای ثبتشده تولید میکنیم.
۰۴ — اندازهگیری. ابعاد، تغییر شکل، موقعیت، شکل یا سایر معیارهای بازرسی را استخراج میکنیم — با روشهای قاعدهمحور، مدلهای هوش مصنوعی، یا ترکیبی از هر دو.
۰۵ — تصمیمگیری. اندازهگیریها را با تلورانسهای تعریفشده مقایسه و نتیجهی بازرسی را تولید میکنیم.
[تصویر: نمودار گردشکار — تصاویر دوربین ← کالیبراسیون ← بازسازی سهبعدی ← تحلیل هندسی/مدل هوش مصنوعی ← اندازهگیریها ← قبول/رد]
[ دربارهی بازرسی خود مشورت بگیرید → ]
مطالعهی موردی: اندازهگیری تغییر شکل در ورقهای فلزی فرمدادهشده
[ت]
چالش
در فرایند فرمدهی، نقاط مرجع چاپشده روی ورق فلزی نسبت به موقعیت اولیهی خود جابهجا میشوند. مسئلهی بازرسی صرفاً تشخیص این نقاط نیست؛ هدف، کمّیکردن میزان تغییر شکل ورق و تبدیل جابهجایی مشاهدهشده به اندازهگیریهای معنادار است.
رویکرد
یک سیستم بینایی کامپیوتری کالیبرهشده، قطعه را ثبت میکند و رابطهی فضایی موردنیاز برای اندازهگیری را برقرار میسازد. نقاط مرجع در طول پایپلاین بازرسی تشخیص داده و ردیابی میشوند تا جابهجایی آنها نسبت به پیکربندی اولیه تخمین زده شود.
پایپلاین اندازهگیری
[نمودار: قطعهی اولیه ← نقاط مرجع ← تصویربرداری ← کالیبراسیون دوربین ← تشخیص/تناظر نقاط ← تحلیل سهبعدی/هندسی ← جابهجایی ← تحلیل تغییر شکل/کرنش]
نتایج
[P]
[P]
[P]
[P]
[ت]
از تصاویر دوربین تا اطلاعات کمّی دربارهی تغییر شکل فیزیکی.
[ مطالعات موردی بیشتر → ]
چرا رایانیکس؟
[P]
[P]
[P]
[P]
نحوهی همکاری ما
۰۱ — کشف نیازمندی. قطعه، تلورانسها و فرایند بازرسی فعلی خود را با ما در میان بگذارید. ما بررسی میکنیم که کدام رویکرد — دوبعدی، سهبعدی، قاعدهمحور، مبتنیبر هوش مصنوعی یا ترکیبی — متناسب است.
۰۲ — پایلوت. [P]
۰۳ — راهاندازی. [P]
۰۴ — پشتیبانی. [P]
[ت]
قابلیتهای بینایی ماشین، هوش مصنوعی و بازسازی سهبعدی
کالیبراسیون دوربین
کالیبراسیون درونی، کالیبراسیون بیرونی، کالیبراسیون چنددوربینه، الگوهای شطرنجی، شبکههای دایرهای نامتقارن، اهداف کدگذاریشده، فرایندهای کالیبراسیون با دقت بالا
بازسازی سهبعدی
بینایی استریو، بازسازی چندنمایی، رویکردهای نور ساختاریافته، حسگری عمق، ابر نقاط، بازسازی مش، ثبت سهبعدی
تحلیل هندسی
اندازهگیری فاصله، مقایسهی سطح، ثبت (Registration)، همترازی، تحلیل انحراف، تحلیل شکل، مقایسهی مرجع با قطعه
بینایی کامپیوتری و مدلهای تشخیص عیب مبتنیبر هوش مصنوعی
تشخیص شیء، بخشبندی (Segmentation)، تشخیص ویژگی، تشخیص نشانگر، ردیابی شیء، اندازهگیری تصویرمحور، دستهبندی، مدلهای یادگیری عمیق برای تشخیص عیب، الگوریتمهای بازرسی سفارشی
استقرار Edge AI
اجرای محلی مدلهای بازرسی روی سختافزار خط تولید، برای کاهش تأخیر، حذف وابستگی به اتصال ابری و حفظ حریم خصوصی داده
مهندسی نرمافزار
C++ · Python · OpenCV · Open3D · PyTorch · CUDA/GPU · Qt
[ت]
طراحیشده برای محیط تولید
دوربینهای موجود. در صورت مناسببودن فنی، سیستمهای بازرسی میتوانند حول دوربینهای ازپیشنصبشده در محیط تولید طراحی شوند.
سختافزار بینایی اختصاصی. وقتی تجهیزات موجود کافی نباشد، دوربین، لنز، نورپردازی، حسگری و پیکربندی پردازش موردنیاز را طراحی میکنیم.
پردازش لبه (Edge AI). برای کاهش تأخیر، محدودیت پهنایباند یا حفظ حریم خصوصی داده، دادهی بازرسی و مدلهای هوش مصنوعی را بهصورت محلی روی خط تولید اجرا میکنیم — بدون وابستگی به اتصال ابری.
یکپارچهسازی تولید. نتایج بازرسی میتوانند برای یکپارچگی با PLC، کنترلرهای صنعتی، MES، پایگاهداده، نرمافزارهای بازرسی موجود و رابطهای کاربری اپراتور مهندسی شوند.
[ن]
مسئلهی بازرسی کیفیت دارید؟
به ما بگویید چه چیزی باید تشخیص داده یا اندازهگیری شود. رویکرد حسگری، پیکربندی دوربین، روش بازسازی، پایپلاین اندازهگیری و نیازمندیهای یکپارچهسازی تولید را برای کاربرد شما بررسی میکنیم.
[ دربارهی بازرسی خود مشورت بگیرید → ]
[ نیازمندیهای بازرسی خود را ارسال کنید → ]
اطلاعات مفید میتواند شامل موارد زیر باشد:
نقشههای قطعه
تصاویر نمونه
مشخصات دوربین موجود
اندازهگیریهای موردنیاز
محدودههای تلورانس
سرعت تولید
محیط بازرسی
خروجی مورد انتظار
[ت]